
Apa itu Sistem Pengajaran dengan Biaya Pengajaran NOL Menggunakan Probe Sentuh?
Karena kekurangan tenaga kerja dan peningkatan efisiensi kerja, "robot kooperatif" yang dapat bekerja berdampingan dengan manusia dalam proses pemesinan dan inspeksi semakin banyak diterapkan.
Dalam beberapa tahun terakhir, robot tidak hanya dituntut untuk melakukan tugas-tugas sederhana seperti pengangkutan, tetapi juga tugas-tugas yang lebih canggih seperti pemotongan dan pengelasan.
METROL mengembangkan dan menjual probe sentuh 3D untuk robot [seri K3M].
Sensor-sensor ini telah digunakan oleh berbagai robot industri, peralatan mesin, dan integrator sistem robot selama lebih dari 20 tahun.
Pada artikel ini, kita akan membahas dua poin utama berikut:
- Fitur probe sentuh seri K3M
- Sistem ini mengotomatiskan “pekerjaan pengajaran,” yang telah menjadi hambatan dalam otomatisasi.
*Sistem yang diperkenalkan dalam artikel ini merupakan hasil kolaborasi dengan integrator sistem robot Takamaru Kogyo Co. Ltd.
Meja isi
Fitur Utama dari Touch Probe K3M untuk Robot
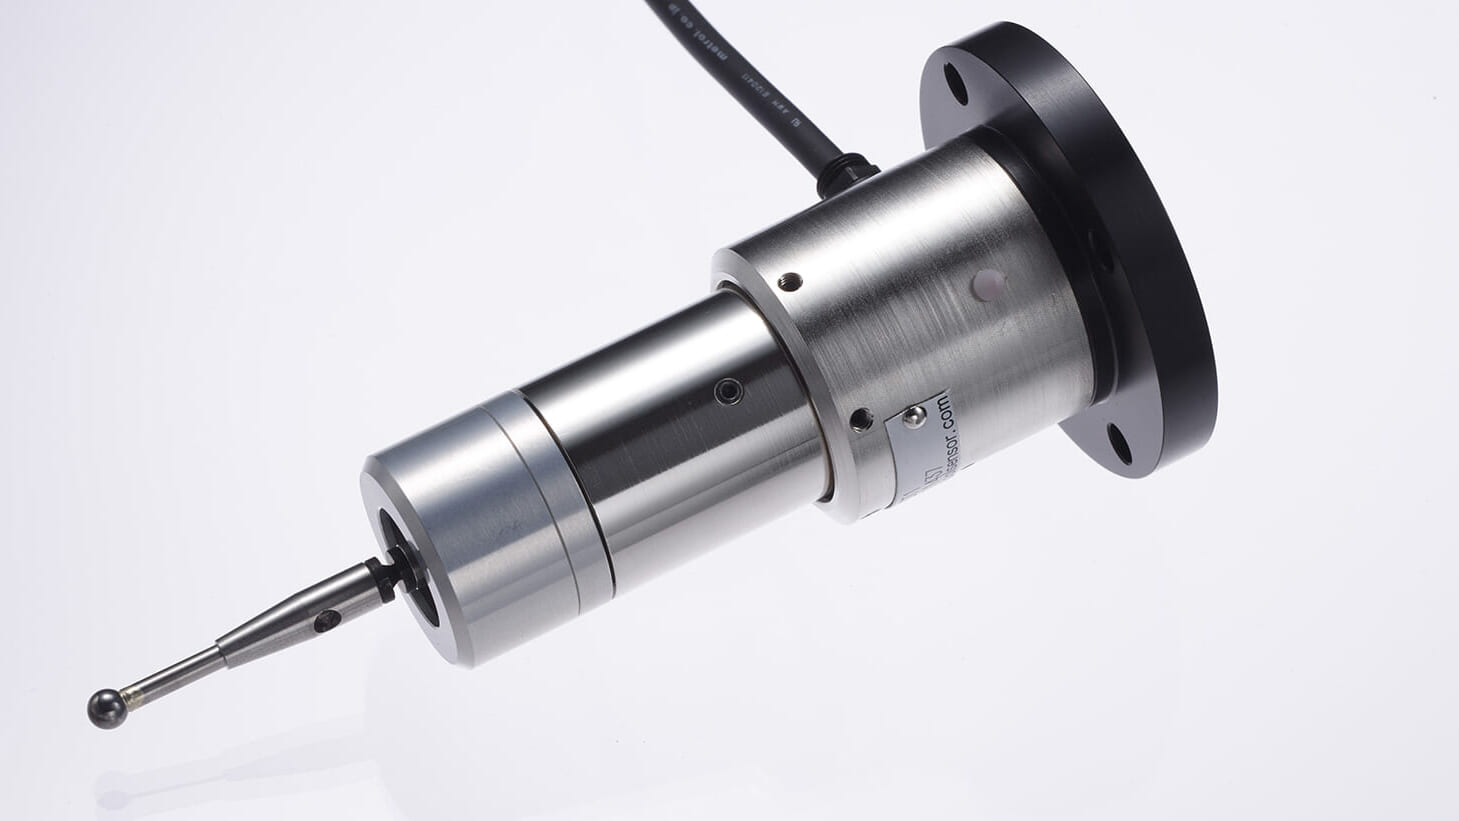
Pertama, mari kita perkenalkan probe sentuh K3M .
【 Aplikasi Utama】
- Mendeteksi posisi benda kerja sebelum pemesinan atau pengelasan.
- Memeriksa posisi dan kedalaman lubang pada benda kerja.
- Kompensasi posisi benda kerja
- Konfirmasi diameter dalam, bentuk luar, dan kesejajaran.
【 Fitur Utama】
- Robot dan alat pemeriksa tersebut mengotomatiskan penempatan komponen sebelum proses pemesinan.
- Sensor sentuh untuk robot dapat mendeteksi bahkan saat digunakan pada kecepatan tinggi. Hal ini meningkatkan efisiensi kerja.
- Berbagai lini produk tersedia sesuai dengan permintaan pengguna akan tingkat presisi.
【Peralatan yang akan dipasang pada 】
- Robot pengelasan
- Mesin pemotong laser/plasma
- Robot kolaboratif (Robot universal)
- Mesin gerinda CNC
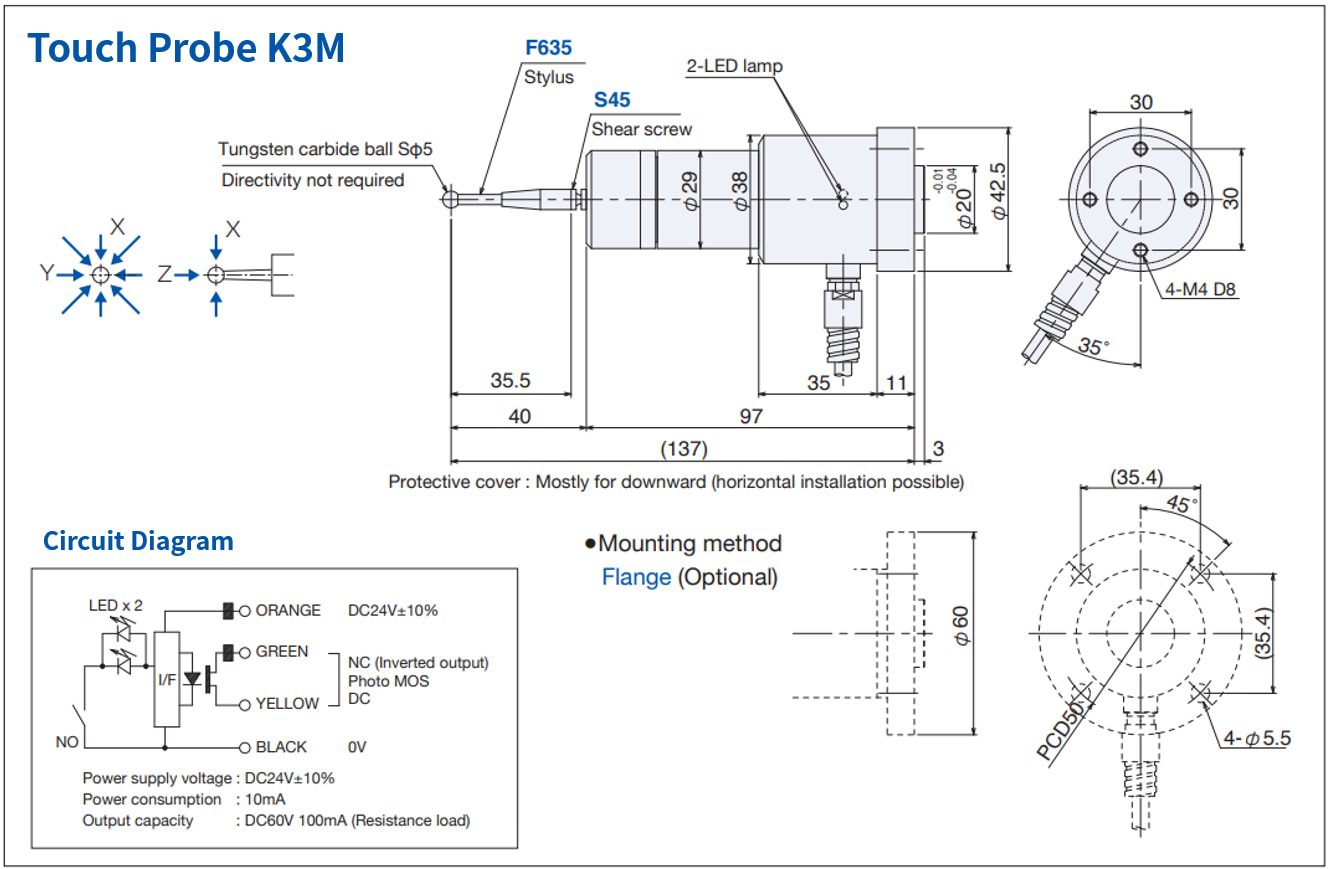
| Struktur kontak | NO (Normally open) |
|---|---|
| Pengulangan Titik operasi | 0,01 - 0,03 mm (Tergantung kecepatan operasi) |
| Struktur pelindung | IP67 |
| Kapasitas kontak | DC5V - DC24V Arus stabil 10mA atau kurang (Arus deras 20mA atau kurang) |
Cara Memasang Sensor Sentuh untuk Robot
METROL dengan senang hati memperkenalkan Anda kepada integrator sistem terkait pemasangan probe sentuh.
Silakan hubungi kami jika Anda mempertimbangkan penggunaan lain selain studi kasus di atas.
Konsultasi teknis daring melalui Zoom, Skype, atau layanan daring lainnya juga tersedia.
Misi Otomatisasi dan Operasi Tanpa Awak
- Pengoperasian lini produksi selama 24 jam (peningkatan produktivitas)
- Hilangkan variabilitas tenaga kerja, tingkatkan efisiensi dan kualitas kerja.
- Pengurangan biaya perekrutan dan operasional dengan mengamankan tenaga kerja untuk operasi berbahaya.
- Amankan sumber daya dengan memungkinkan pekerja untuk fokus pada tugas-tugas yang bernilai tambah tinggi.
Untuk mencapai tujuan tersebut, robot industri, seperti robot pengelasan, semakin banyak digunakan.
Dalam beberapa tahun terakhir, karena semakin sulit untuk mendapatkan pekerja, tugas-tugas ini menjadi berbahaya dan berat, dan kebutuhan untuk "beralih dari manusia ke robot industri" semakin meningkat.
Secara khusus, tugas-tugas berikut adalah contoh implementasinya.
【Tujuan Implementasi Robot】
・Pekerjaan transportasi
・ Pekerjaan pengelasan
・Pekerjaan pemotongan dan pengeboran
・Penyegelan
・Pelapisan/Pengecatan
Tantangan Setelah Implementasi Robot Industri
Otomatisasi memerlukan proses "pengajaran" agar robot dapat menghafal gerakan kerja.
Namun, mengajar adalah tugas yang sulit, dan oleh karena itu, seringkali muncul masalah ketidakmampuan untuk membuat program operasi robot dan kekurangan tenaga pengajar.
Untuk operasi pengangkutan dan pemindahan sederhana, robot dapat menghafal gerakan tersebut melalui pengajaran langsung.
Di sisi lain, untuk tugas-tugas yang membutuhkan ketelitian, seperti penentuan posisi titik pemesinan dan operasi penginderaan, diperlukan pengajaran tingkat lanjut. Mengalihdayakan pengajaran, yang merupakan tugas sulit, mahal.
Apakah benar-benar mungkin untuk menghemat tenaga kerja dan jam kerja dalam tugas pengajaran yang sulit?
【Tujuan】 Untuk mengotomatiskan pekerjaan dengan robot.
【Tantangan】 Perlu membuat program kompleks untuk otomatisasi
Produksi internal: Tidak ada staf pengajar, pelatihan memakan waktu
Penggunaan jasa outsourcing kepada integrator eksternal: biaya tinggi.
【Kebutuhan】 Minimalkan jam kerja pengajar
Apa itu Sistem Pengajaran Sederhana yang TIDAK Membutuhkan Proses Pengajaran Apa Pun?
Berikut adalah contoh pemotongan pelat cermin (benda kerja permukaan lengkung) menggunakan probe sentuh K3M kami tanpa pelatihan apa pun.
Tantangan otomatisasi dengan metode konvensional
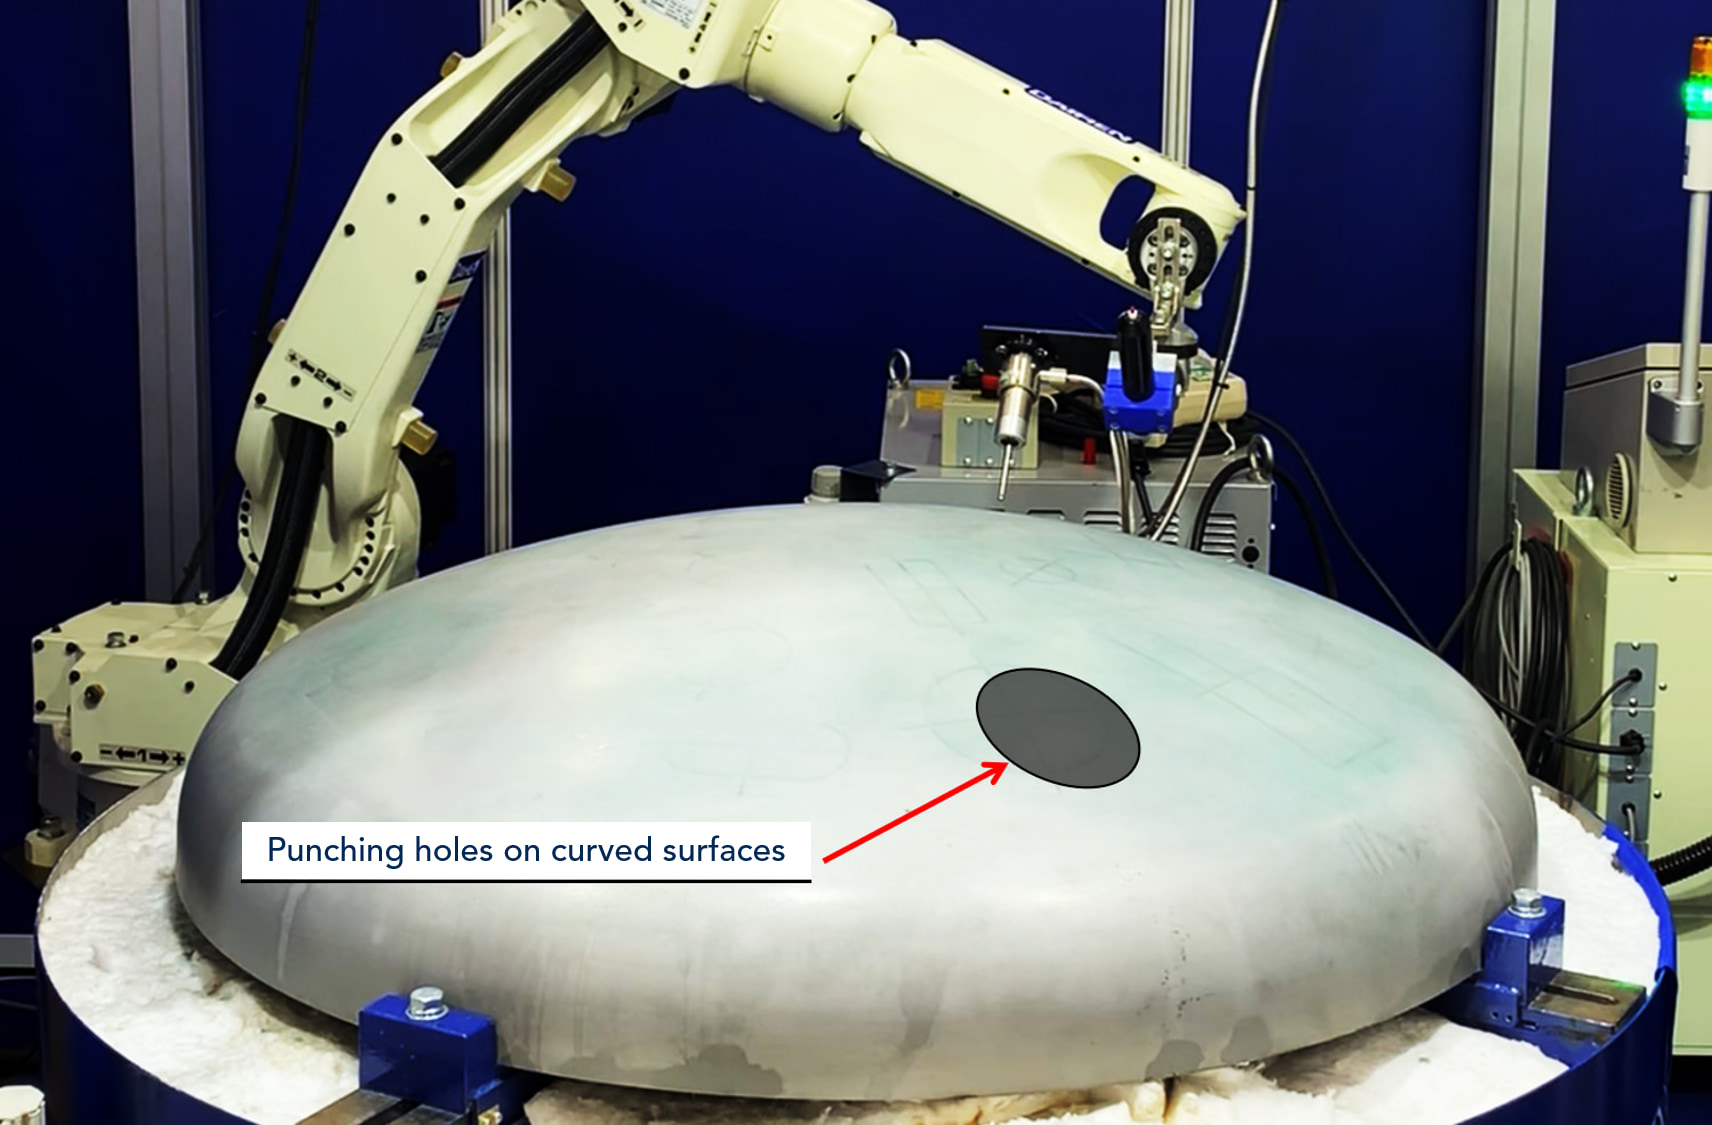
Secara konvensional, metode berikut (1) dan (2) digunakan.
(1) Pengelasan dan pemotongan setelah menggambar garis lubang pemotongan pada permukaan tiga dimensi benda kerja secara manual.
(2) Menyiapkan data benda kerja yang akan diproses menggunakan CAD 3D, memprogram data, dan mengelas serta memotong benda kerja menggunakan robot.
Ada tiga tantangan otomatisasi dengan metode konvensional.
- Kesulitan dalam membuat pola karena benda kerja yang beragam namun bervolume rendah.
- Terdapat kesalahan antara gambar CAD benda kerja dan dimensi benda kerja sebenarnya.
- Diperlukan pembuatan gambar CAD 3D dan program kompleks untuk mengoperasikan robot di dalam gambar tersebut.
Garis Besar “SISTEM PENGAJARAN NOL” oleh TAKAMARU ENGINEERS CO.,LTD.
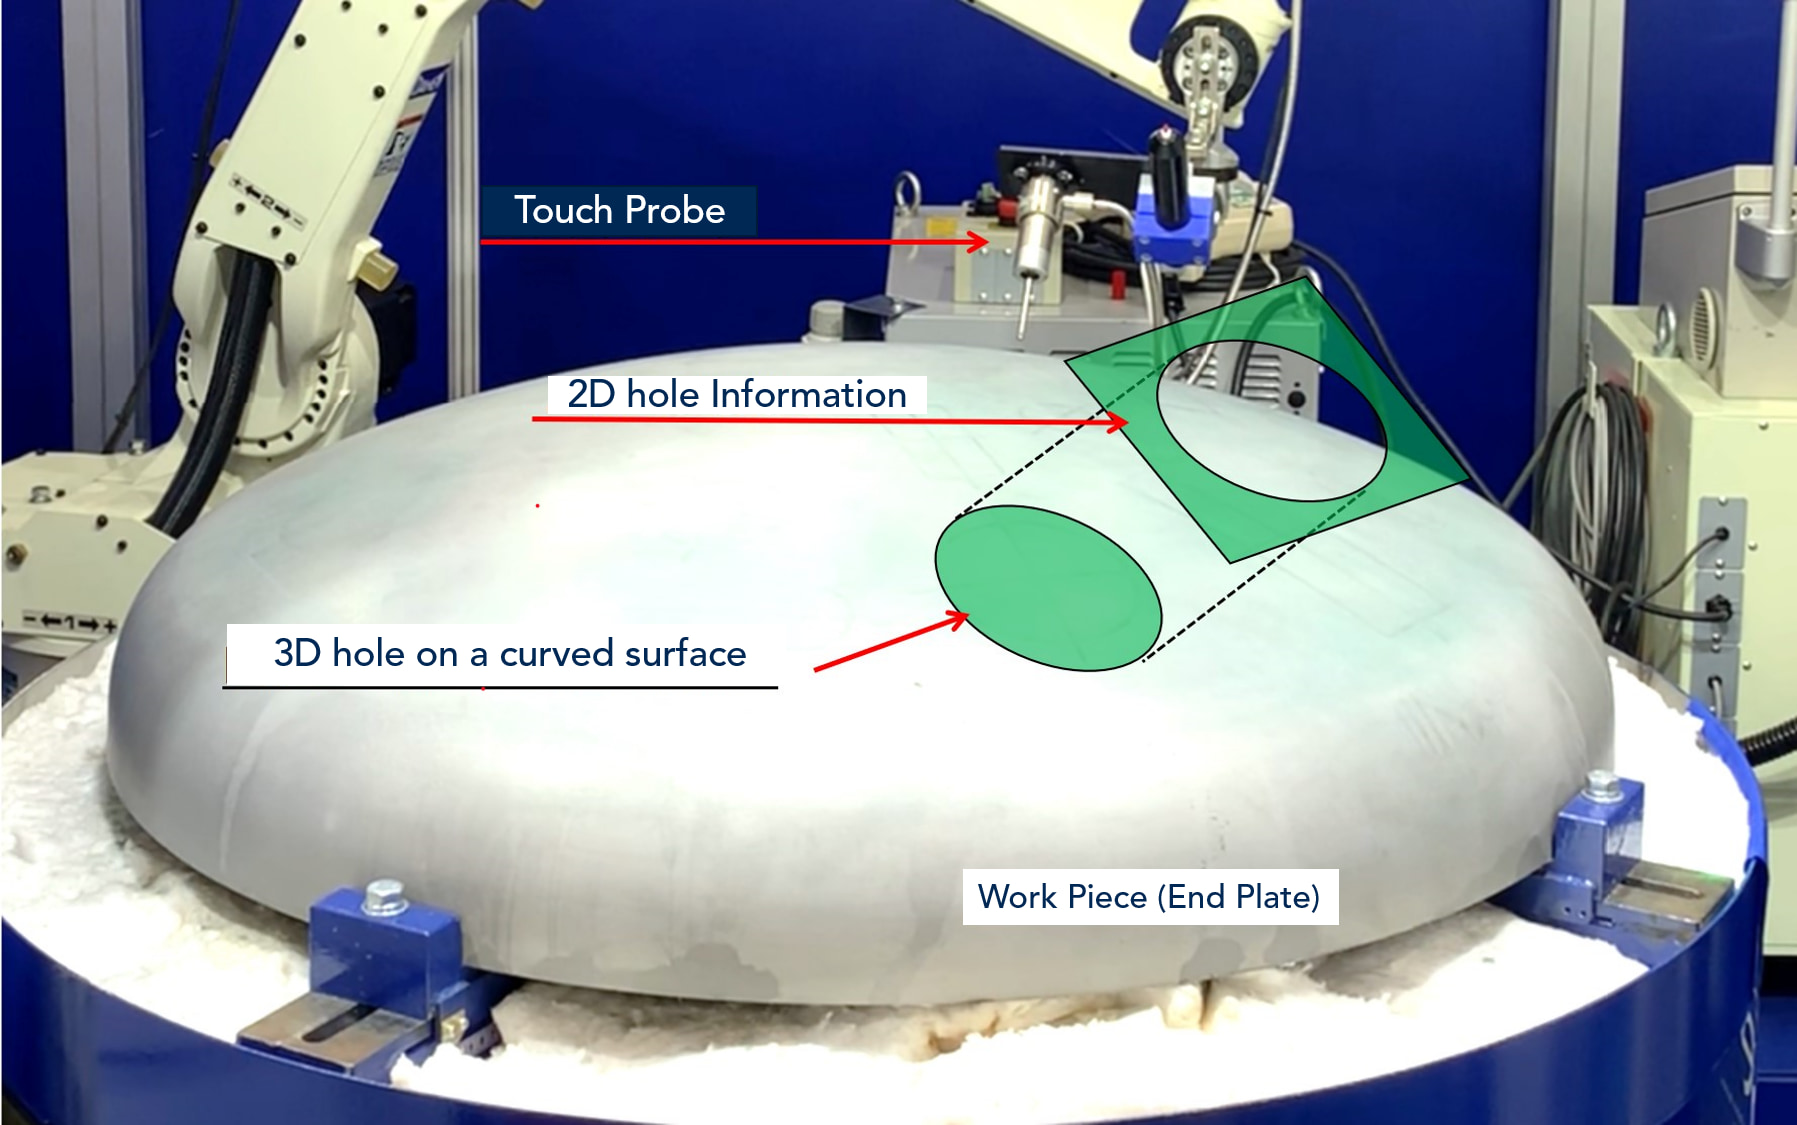
Hanya dengan memasukkan data dimensi 2D (bidang) ke dalam panel operasi, mesin ini dapat melakukan operasi penandaan dan pemotongan pada benda kerja yang melengkung.
Tidak diperlukan proses pengajaran.
Intinya adalah menggunakan robot pengelasan dan probe sentuh METROL untuk mendapatkan informasi 3D.
Dengan menyentuh permukaan lengkung benda kerja menggunakan probe sentuh, "koordinat ketinggian" lubang yang diinginkan dapat dideteksi.
Hal ini memungkinkan mesin untuk secara otomatis membuat dan menjalankan program pemesinan untuk mengebor lubang tiga dimensi dari data masukan 2D lubang pemotongan.
Sistem ini menggunakan "Touch Probe K3M".
【Video Demonstrasi】 Sistem Pengajaran Sederhana Menggunakan Sensor Sentuh
Sistem pengajaran yang dikembangkan oleh Takamaru Kogyo secara otomatis membuat dan menjalankan program operasi untuk "pengeboran lubang pada pelat ujung" tanpa memerlukan pengajaran sama sekali.
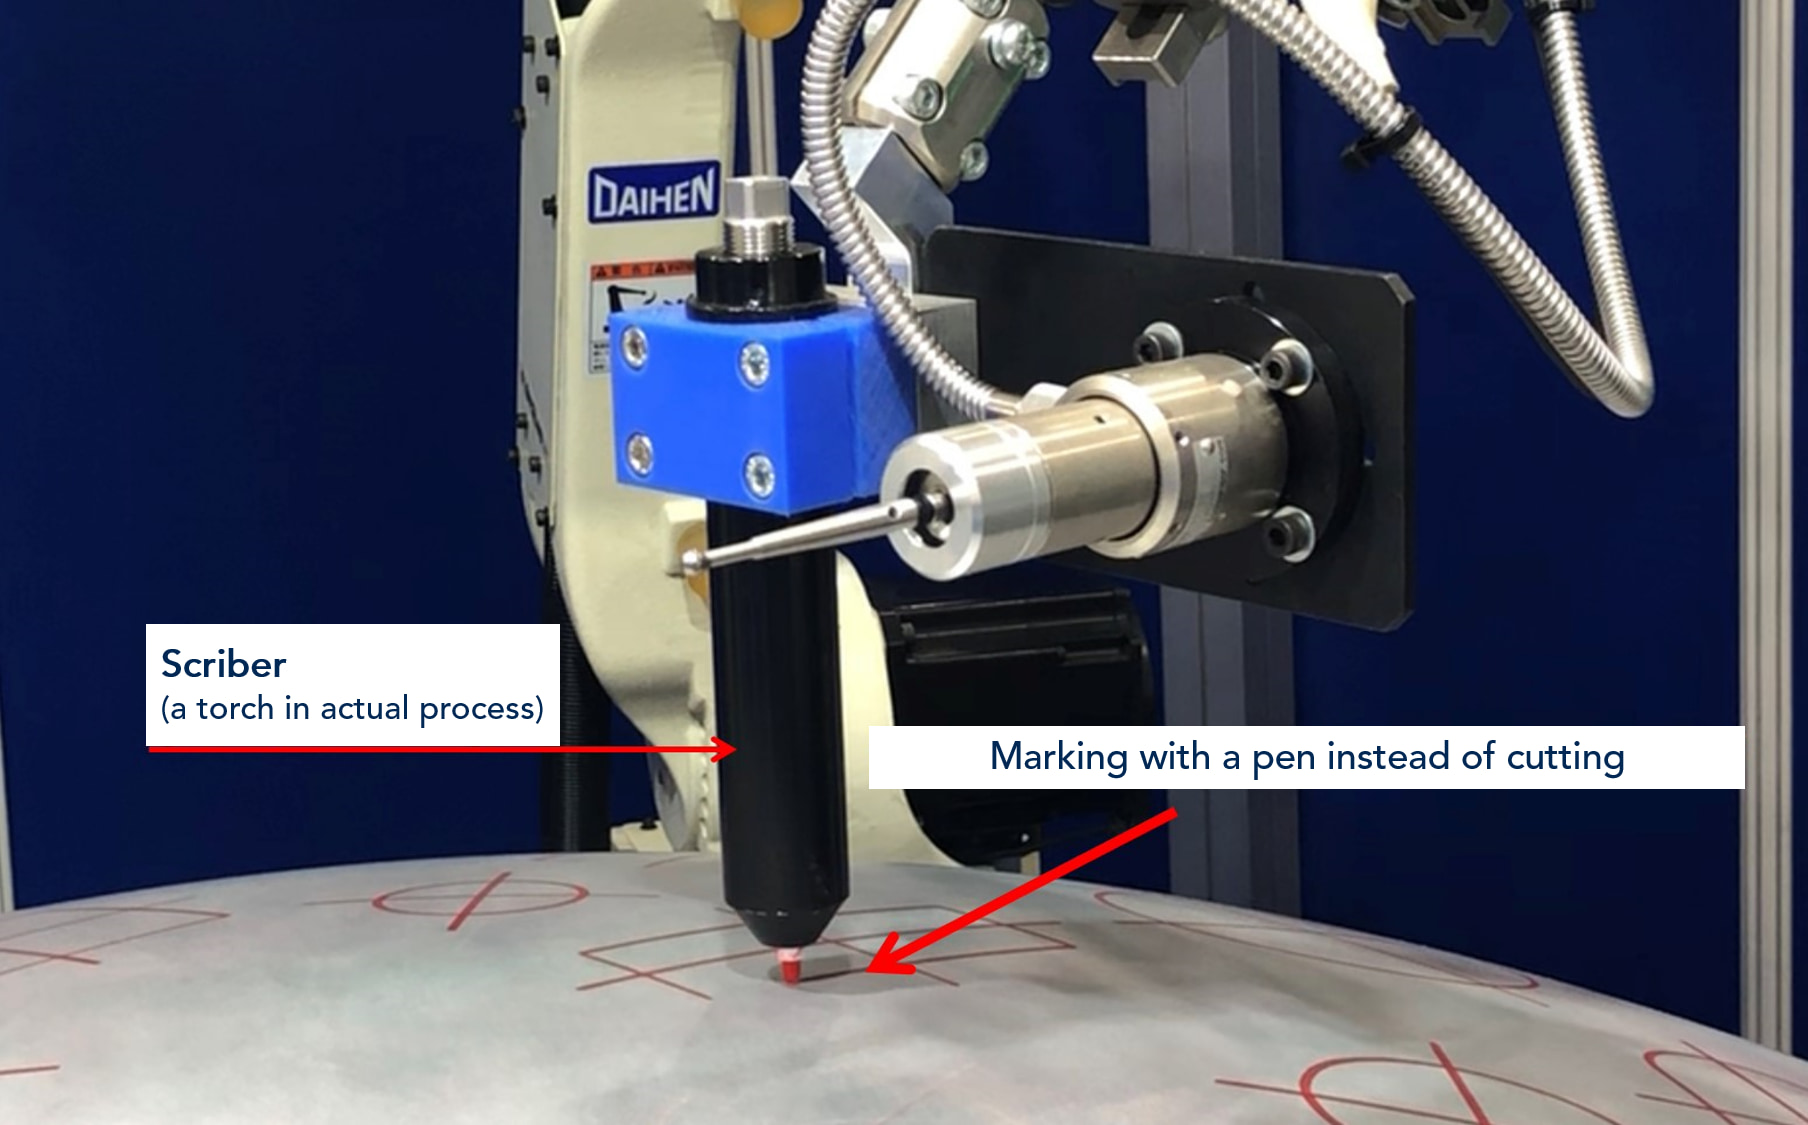
*Dalam video tersebut, alih-alih menggunakan obor plasma, yang dipegang adalah "scriber".
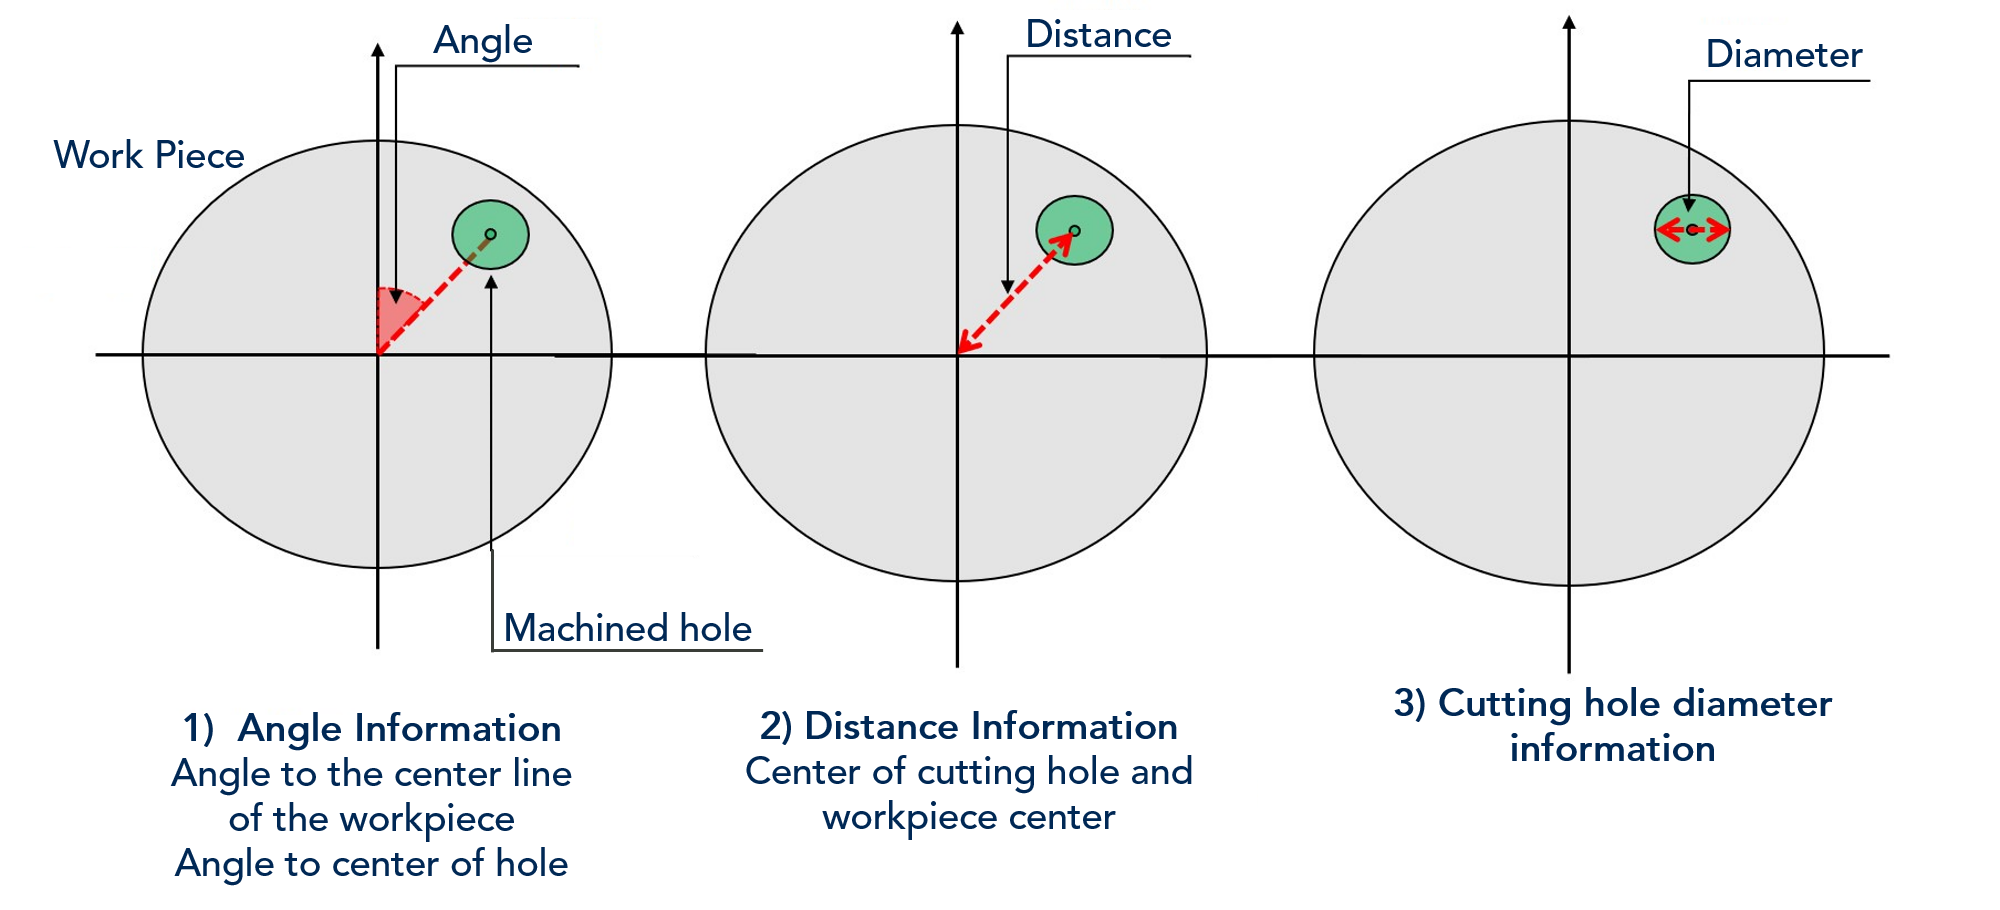
Langkah 1: Memasukkan informasi bidang lubang yang dikerjakan dengan mesin
Masukkan data 2D dari (1) sampai (3) dan konfirmasikan posisi pemotongan dan ukuran lubang.
(1) Masukkan informasi sudut
Pada sudut berapa terhadap garis tengah benda kerja letak pusat lubang yang dikerjakan?
(2) Masukkan informasi jarak
Jarak dari pusat benda kerja ke "pusat lubang yang diinginkan".
(3) Masukkan informasi diameter lubang yang dikerjakan
Langkah 2: Memperoleh informasi tiga dimensi (ketinggian)
Lubang yang akan diproses tidak berada pada permukaan datar, melainkan pada permukaan lengkung tiga dimensi dari benda kerja.
Oleh karena itu, robot harus diprogram secara otomatis dengan data dan gerakan 3D.
Di sini, koordinat ketinggian lubang yang dikerjakan diperoleh dengan mendeteksi kontak pada permukaan lengkung menggunakan probe sentuh.
【Komentar video: Urutan operasi】
- (Berdasarkan informasi sudut pada langkah tersebut) Meja putar berputar
- Sensor mengukur tinggi suatu objek ⇒ Robot mendeteksi titik tengah lubang yang akan dipotong.
- Mengukur informasi ketinggian di 5 lokasi pada keliling lingkaran yang dilewatinya dengan menggunakan sensor.
- Hitung garis tengah berdasarkan informasi yang diukur pada poin 3, dan gambarlah garis (silang) tersebut.
- Mengukur ketinggian orbit melingkar di 9 lokasi dengan sensor.
Proses 1 hingga 5 menyelesaikan perolehan informasi koordinat (ketinggian) dari lingkaran bidang yang melewati ruang 3D.
Langkah 3: Melakukan pemesinan lubang
Robot mengubah bentuk lubang menjadi bentuk 3D dan robot melakukan pekerjaannya.
Lubang pemotongan digantikan oleh permukaan lengkung 3D. (Area yang ditandai dengan warna merah)
*Dalam video demonstrasi, alat penanda (scriber) digunakan sebagai pengganti senter untuk penandaan warna merah.
Pertanyaan mengenai sensor sentuh untuk robot
Silakan isi formulir ini untuk mengunduh brosur dan katalog kami.
Produk yang diperkenalkan dalam artikel ini

Probe Sentuh Berkabel Ultra-Kompak [ Seri K3S]
Probe sentuh ringkas untuk digunakan pada mesin bubut otomatis dan mesin gerinda permukaan NC.

Probe Sentuh Berkabel [ Seri K3M]
Pemusatan Benda kerja dan pengukuran dimensi dengan pemasangan pada robot.
